咨询热线
13771047765
咨询热线
13771047765
电 话:0510-88721900
手 机:13771047765
Q Q:446867356
邮 箱:zhangguozhi2011@163.com
网 址:www.jsjgcd.com
地 址:无锡市锡山区厚桥街道嵩山村盛安工业园
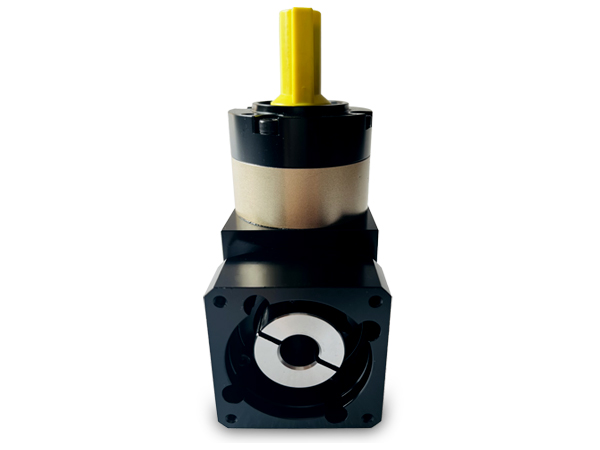
在机器人领域,伺服电机减速器有着独特的应用特点。
首先是高精度要求。机器人的动作需要精确控制,尤其是在一些精密装配、焊接等任务中。例如,在工业机器人进行芯片封装时,需要将芯片精确地放置在基板上,这就要求机器人关节处的减速器具有很高的传动精度,如谐波减速器可以达到弧秒级别的精度,能够满足这种对微小位移和角度精确控制的需求。行星齿轮减速器在经过精密加工和装配后,也能在机器人的一些关节中实现高精度的运动传递,保证机器人动作的准确性。
其次是高扭矩密度。机器人在执行任务时,往往需要在有限的空间内输出较大的扭矩。减速器需要能够在较小的体积下实现较大的减速比,从而增大扭矩。行星齿轮减速器和谐波减速器在这方面表现出色。行星齿轮减速器通过多个行星轮分担负载,在紧凑的结构内可以实现较大的扭矩输出。谐波减速器利用柔轮的弹性变形原理,在体积较小的情况下能提供较高的扭矩,这对于机器人的关节驱动非常重要,使得机器人能够轻松地举起或移动负载。
再者是高可靠性和长寿命。机器人通常需要长时间连续工作,对减速器的可靠性要求极高。在设计上,机器人用的减速器要能够承受频繁的正反转、启停等动作。例如,在物流机器人不断地取放货物的过程中,关节处的减速器要能稳定工作。通过高质量的材料、精密的加工工艺和良好的润滑与散热系统,保证减速器在长时间运行中不会出现故障。而且,由于机器人的维修成本较高,所以减速器的长寿命设计可以降低设备的维护成本和停机时间。
另外,还有紧凑的结构设计。机器人的关节空间有限,需要减速器能够适应这种紧凑的安装环境。谐波减速器和微型行星齿轮减速器的结构小巧,可以方便地集成到机器人的关节中,不会占用过多的空间,同时还能满足机器人的性能要求。而且,在一些多关节机器人中,多个关节的减速器布局需要考虑整体的协调性和紧凑性,以实现机器人的灵活运动。